
この記事のまとめ:
- Dockerfile の CMD と ENTRYPOINT 命令を掻い摘んで説明します。
この記事のまとめ:
- Apache Airflow のワークフローのタスクを定義するオペレーターの一つである HTTP Operator の使い方を紹介します。

この記事のまとめ:
- Docker デーモンを立ち上げた時や、 Docker コンテナーを立ち上げた時に Linux 上でどのような設定が行われているのか概要をまとめています。
- docker-compose を実行した時には通常の Docker コマンドとのネットワーク的振る舞いが異なるかをまとめています。
- docker-compose を使ったネットワークの作成方法と複数の仮想イーサポートの割り当て方法をまとめています。

この記事のまとめ:
- Raspberry Pi 3B+にUbuntu 18.04 LTSのインストールと初期設定方法をまとめています。

この記事のまとめ:
- Apache AirflowのWeb UIにパスワードユーザー認証の設定方法をまとめています。
この記事のまとめ:
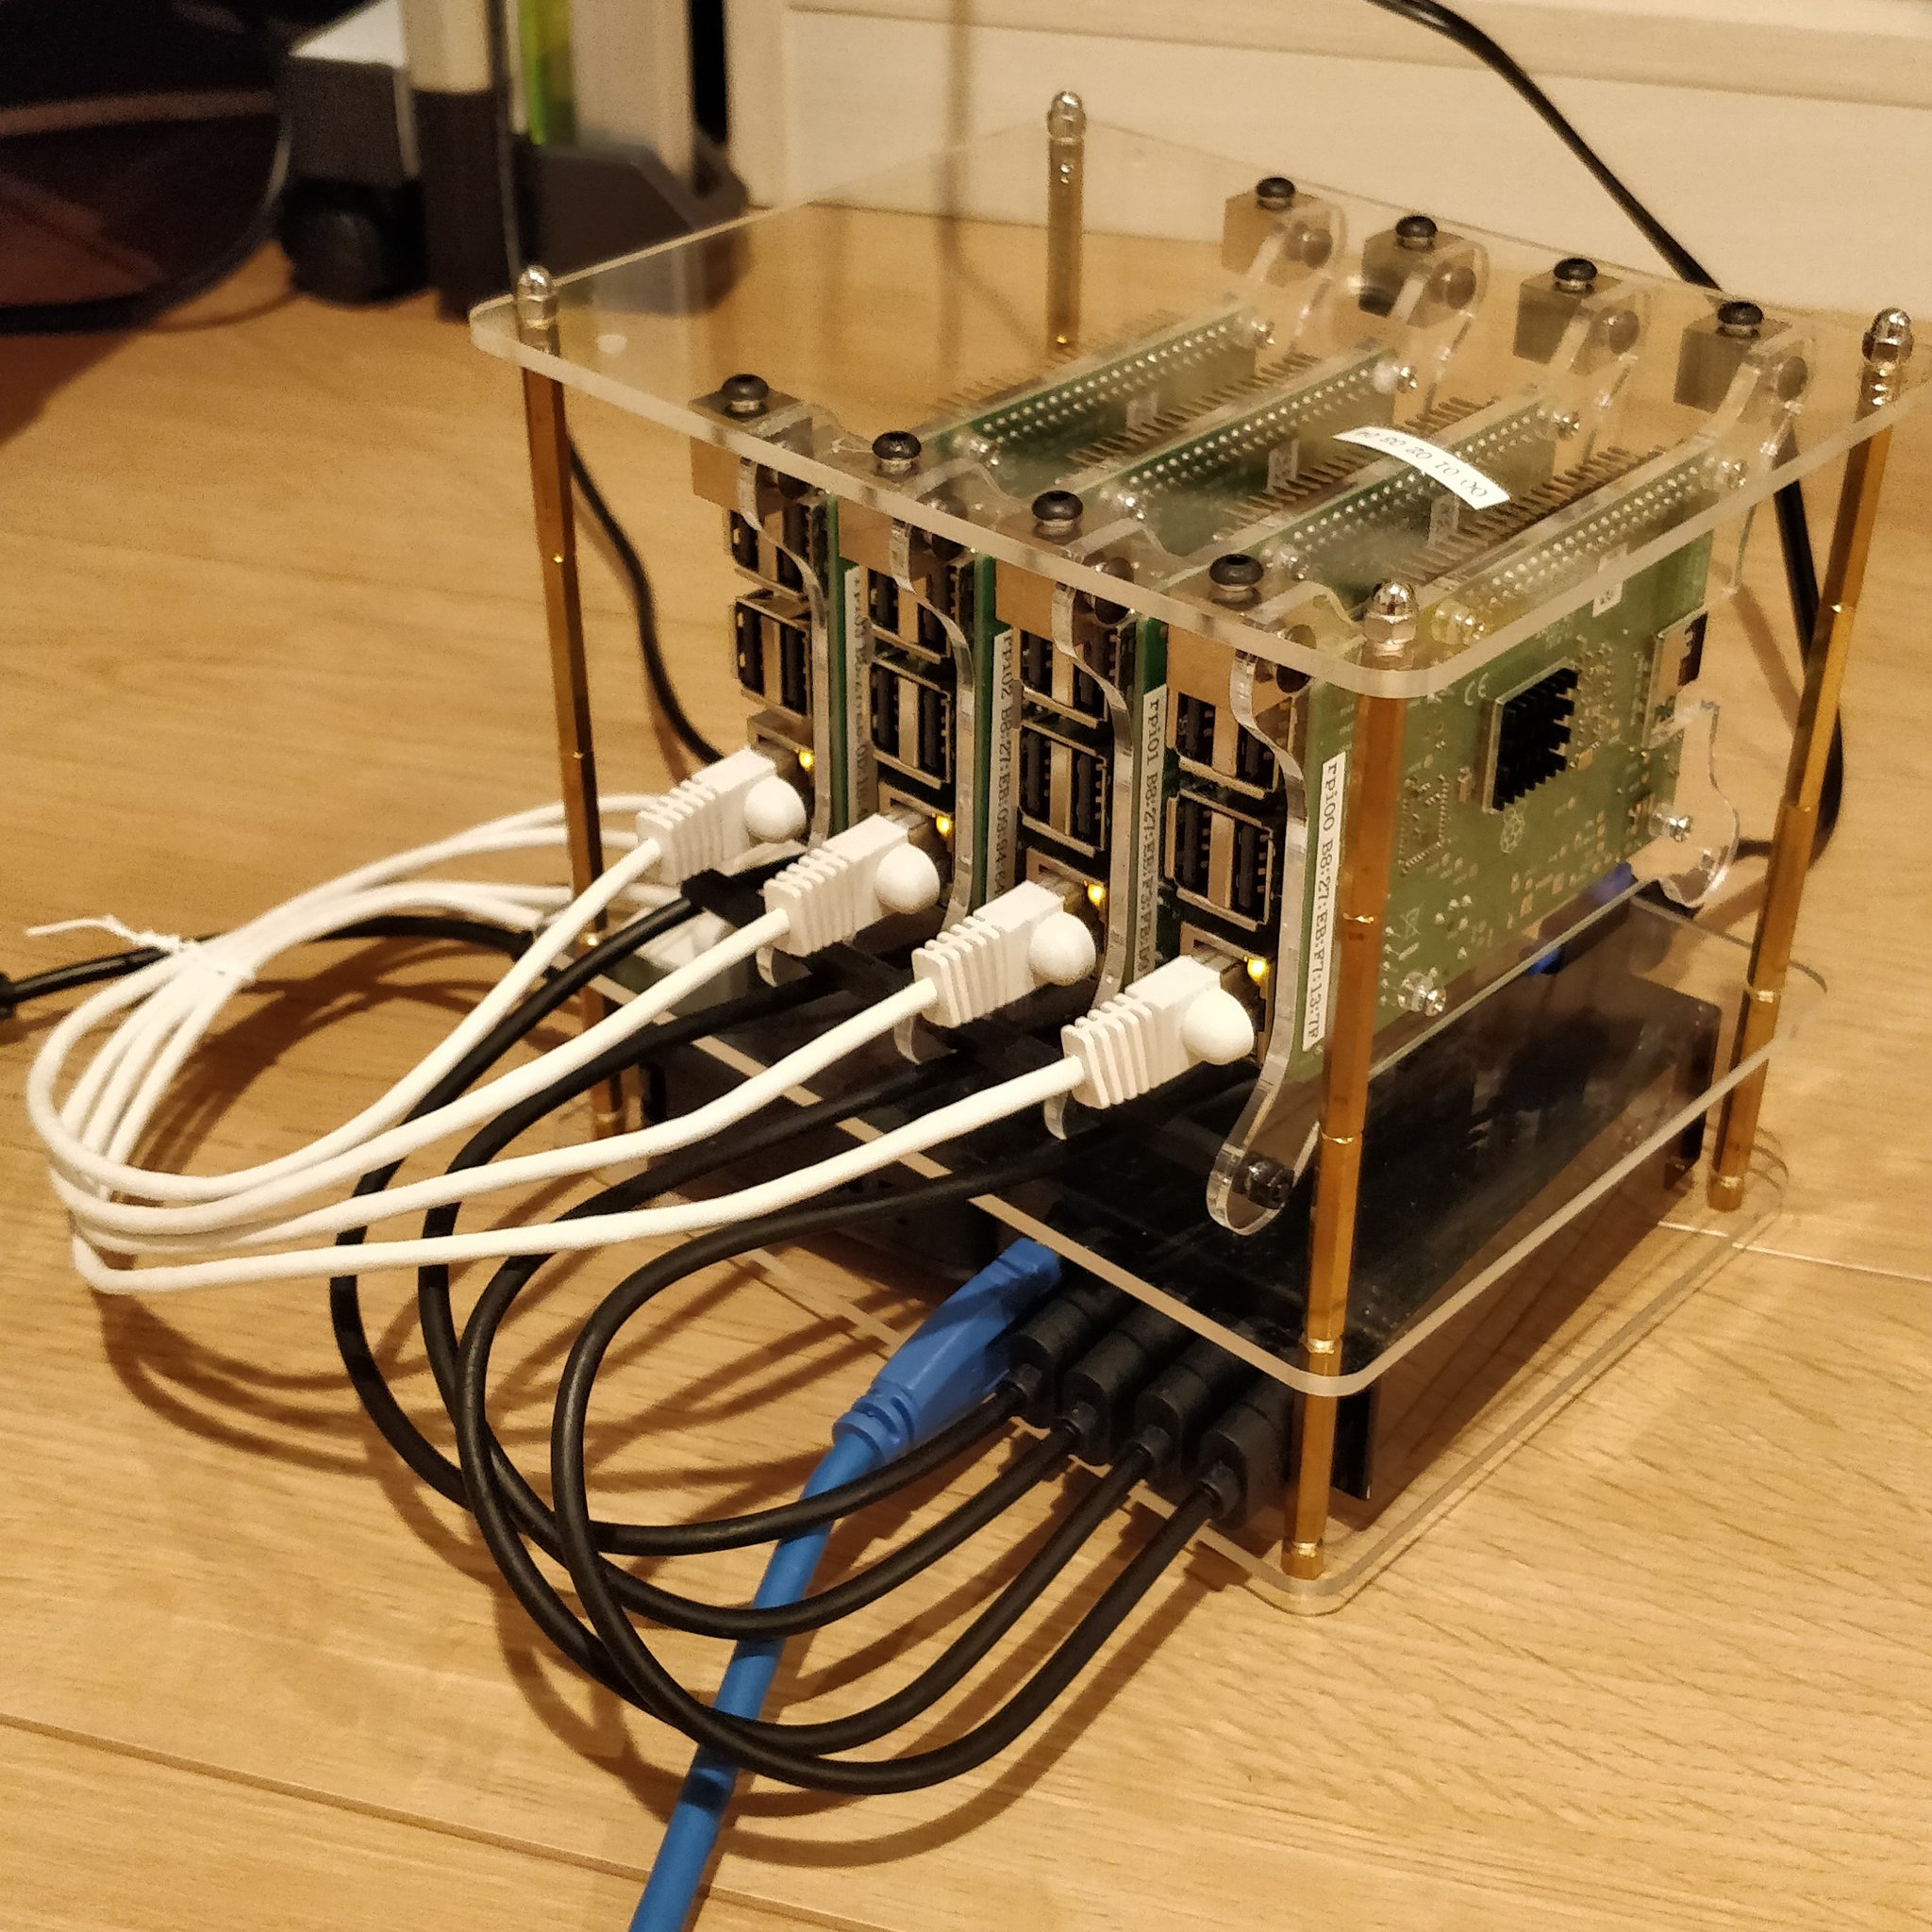
- Raspberry Pi 3B+を使ってKubernetesクラスターをAnsibleで構築する方法をまとめています。
Canon PowerShot G7 X Mark II (f/2.2, 1250 sec., ISO-125, 9 mm)

この記事のまとめ:
- Raspberry PiとXiaomiのBluetooth温湿度センサーを使って、温湿度のモニタリングシステムをDockerやAnsibleを使って構築しましたのでその内容を紹介します。
SONY NEX-5R with SEL1018 (f/4.5, 1/320 sec., ISO-100, 16 mm)

この記事のまとめ:
- Raspberry Pi上でDockerコンテナを動かし、そのコンテナからBLE (Bluetooth Low Energy) 対応のセンサーデバイスからブロードキャストされる信号を受信する方法をまとめています。
Raspberry PiのプロビジョニングをAnsibleで行う

この記事のまとめ:
- Ansibleを使ってRaspberry Piのプロビジョニングのやり方を紹介しています。
SONY NEX-5R with SEL1018 (f/4.5, 1/160 sec., ISO-100, 10 mm)
この記事のまとめ:
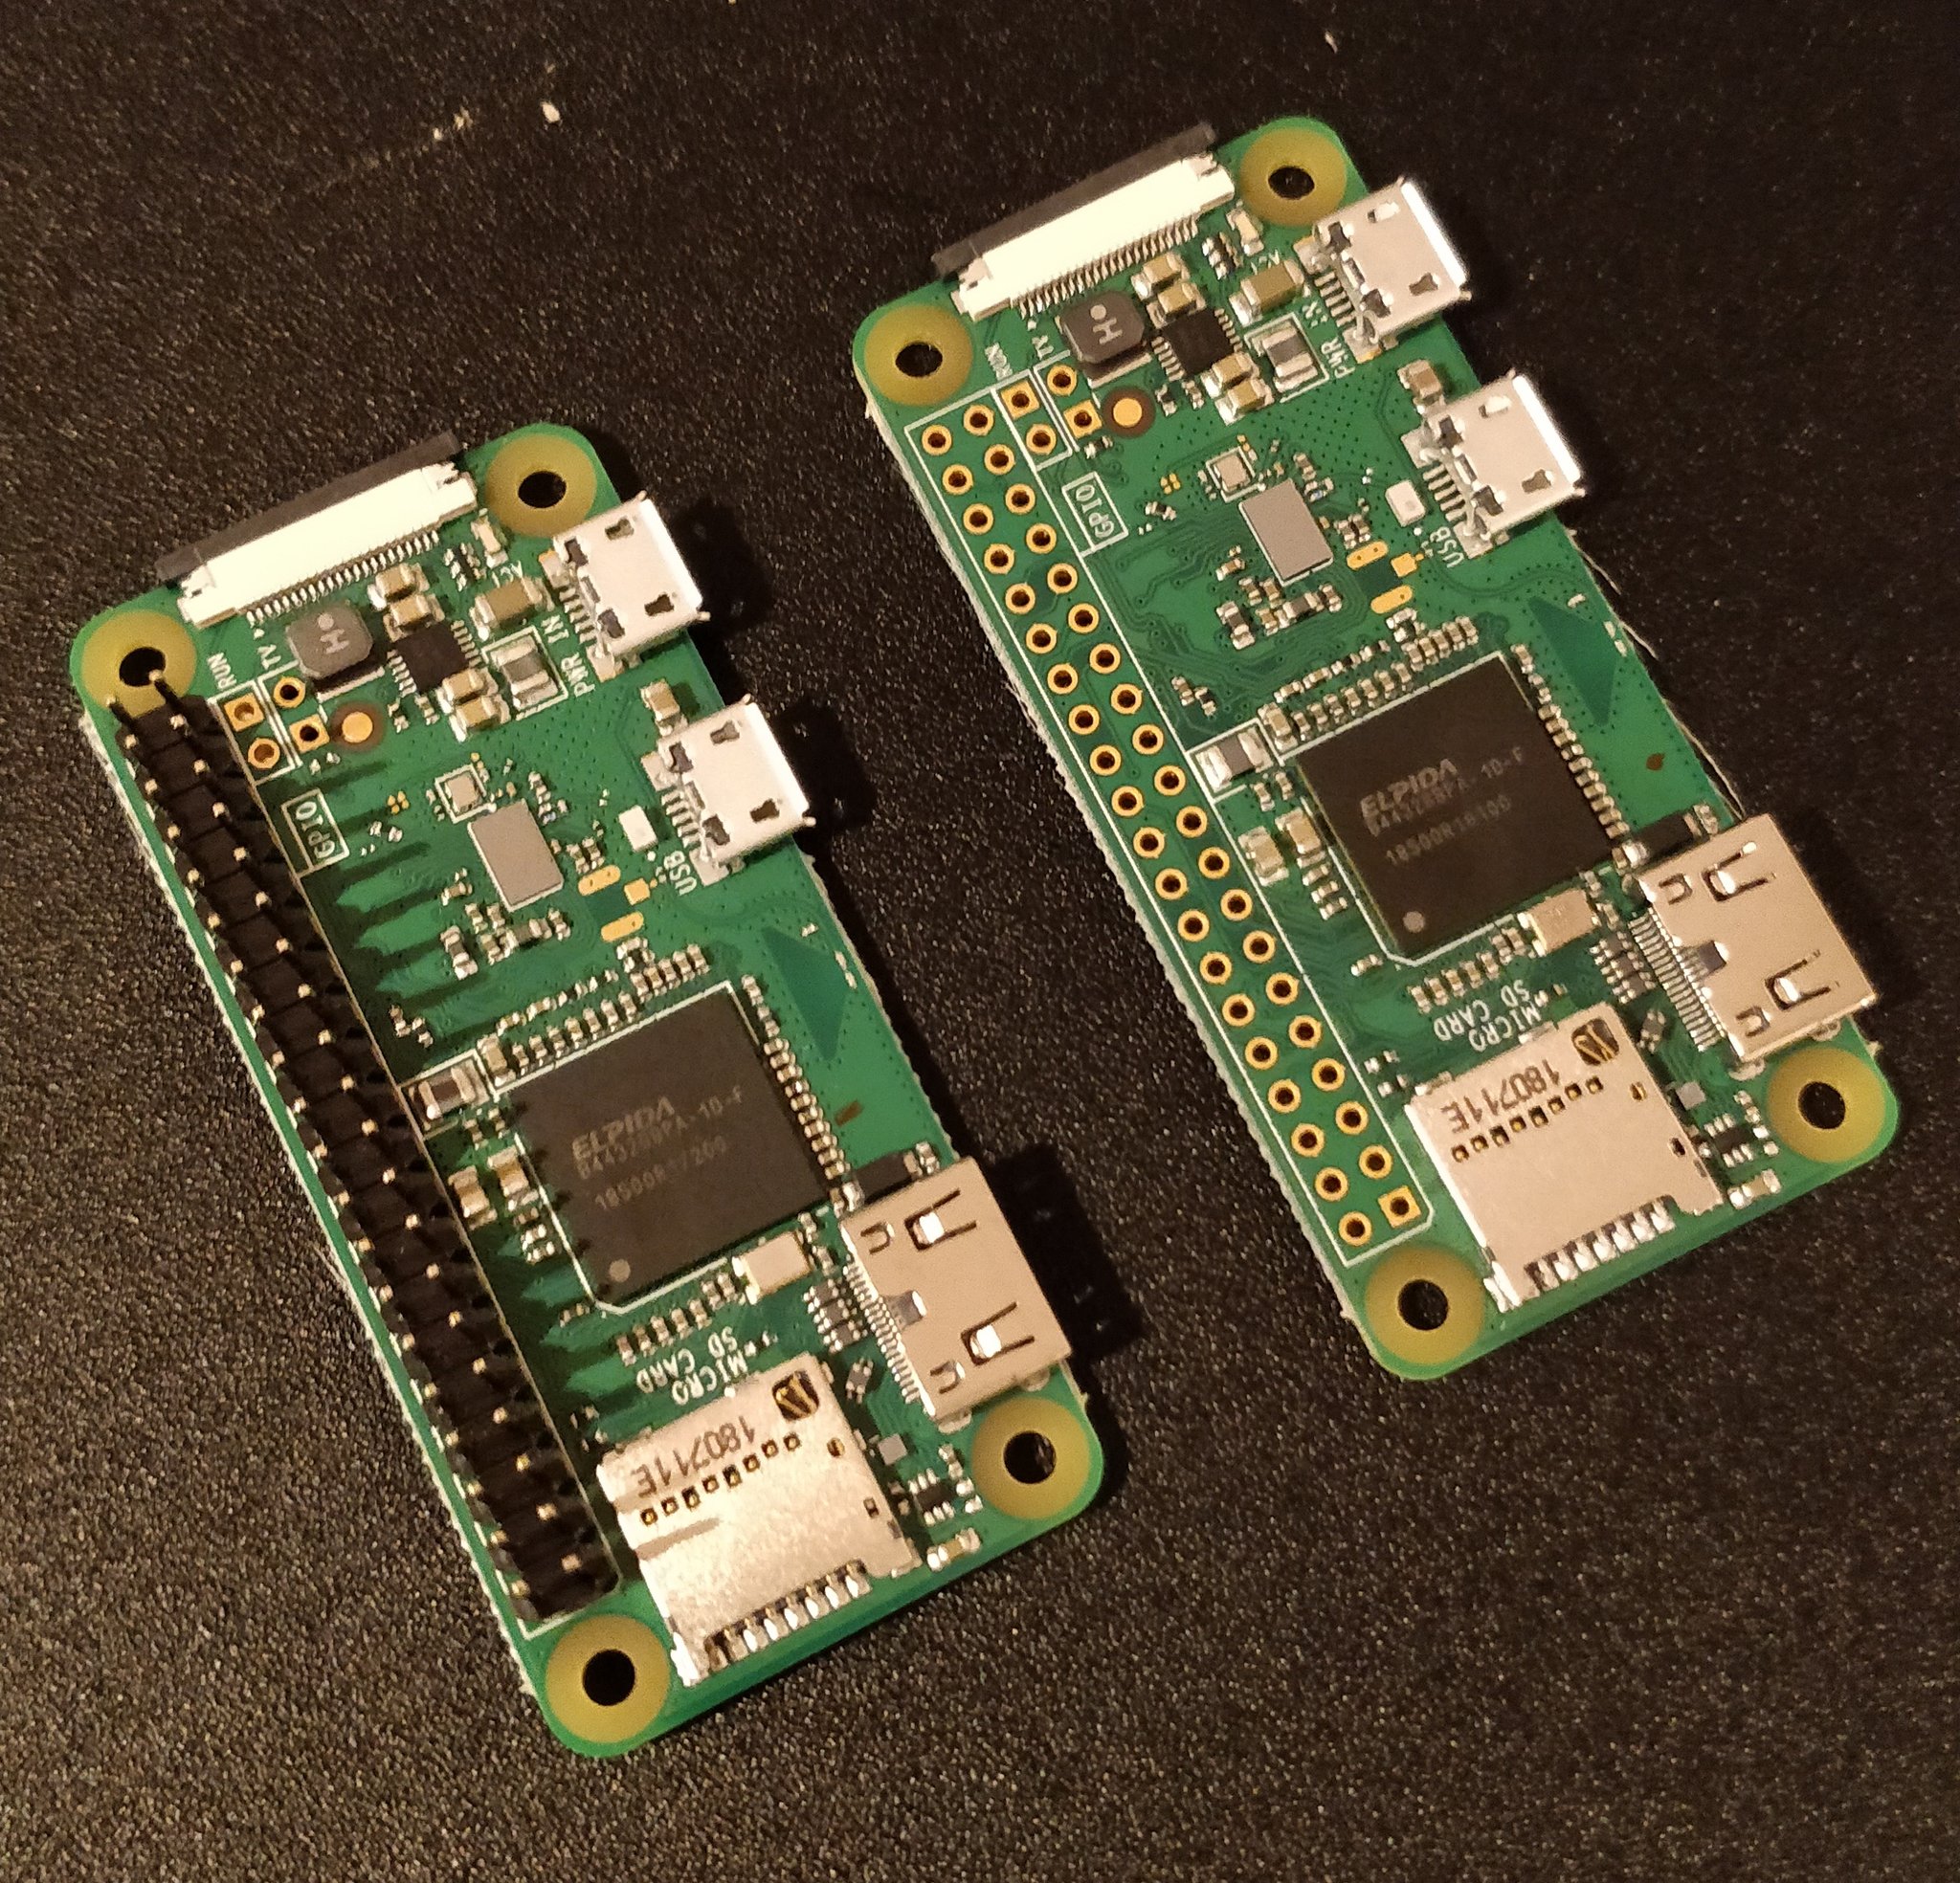
- Raspberry Piの購入方法と初期設定の方法をまとめています。
SONY NEX-5R with SEL1018 (f/4, 1/60 sec., ISO-125, 10 mm)
SONY NEX-5R with SEL1018 (f/4.5, 1/80 sec., ISO-100, 15 mm)
Canon PowerShot G7 X Mark II (f/2, 1/500 sec., ISO-125, 9 mm)
SONY NEX-5R with SEL35F18 (f/4.5, 1/800 sec., ISO-100, 35 mm)
SONY NEX-5R with SEL1018 (f/4, 2.5 sec., ISO-200, 17 mm)
SONY NEX-5R with SEL1018 (f/4, 2.5 sec., ISO-200, 17 mm)

この記事のまとめ:
- 判定の信頼性とは
- BPSKでの対数尤度比 (L値) の計算方法
- 多値変調での対数尤度比 (L値) の計算方法
- MatlabでのQPSK/16QAMの軟判定復調サンプルコードの紹介


